


СКБ ИС ЛИР-158А: абсолютный угловой энкодер — устройство, интерфейсы, подбор и подключение
При выходе из строя штатного датчика обратной связи станка с ЧПУ или системы позиционирования поворотного стола заказчик часто сталкивается с выбором между импортным энкодером и отечественным аналогом. ЛИР-158А производства СКБ ИС — один из вариантов абсолютного углового энкодера, который используется как в новых разработках, так и при ремонте существующего оборудования. Ниже — принцип работы, конструктивные особенности, интерфейсы связи, порядок подбора платы сопряжения и типичные ошибки эксплуатации.
- Назначение и область применения ЛИР-158А
- Принцип действия абсолютного углового энкодера
- Конструкция и интерфейсы связи
- Технические характеристики
- Абсолютный энкодер против инкрементального
- Монтаж и подключение к системе ЧПУ
- Как подобрать модель и на что смотреть
- Эксплуатация и типичные ошибки
Назначение и область применения ЛИР-158А
ЛИР-158А — датчик углового положения абсолютного типа, то есть при подаче питания он сразу выдаёт код текущего положения вала без предварительного поиска референтной метки. Такие датчики устанавливают на поворотные оси станков, делительные столы, приводы роботов-манипуляторов и на валы, где важно знать точное положение сразу после включения оборудования, а не после цикла поиска нуля.
В отличие от инкрементальных энкодеров, которые считают импульсы относительно последней метки, абсолютный датчик хранит информацию о положении в самом коде сигнала. Это удобно для осей с ограниченным ходом или циклов позиционирования, где недопустима потеря отсчёта при кратковременном отключении питания.
Датчик применяется как штатная комплектация на оборудовании отечественного производства, так и как замена вышедшего из строя импортного энкодера при условии совпадения посадочных размеров вала, диаметра фланца и интерфейса связи с приёмной электроникой ЧПУ.
Принцип действия абсолютного углового энкодера
В основе большинства абсолютных угловых датчиков лежит оптический или магнитный измерительный диск с кодовой дорожкой (код Грея или аналогичный), которая считывается матрицей чувствительных элементов. Каждому угловому положению вала соответствует уникальная комбинация битов — благодаря этому положение считывается однозначно в пределах одного оборота без накопления ошибки.
Если датчику требуется учитывать не только положение в пределах оборота, но и число полных оборотов вала (многооборотный режим), применяется одно из двух решений:
- механический редуктор с дополнительными кодовыми дисками, отслеживающий обороты без внешнего питания;
- электронный счётчик оборотов с резервным питанием от батареи или от энергонезависимой памяти на эффекте Виганда.
Какое из решений применено в конкретном исполнении ЛИР-158А — уточняйте по паспорту изделия, так как модельный ряд СКБ ИС включает как однооборотные, так и многооборотные варианты под одним семейством наименования.
Выходной сигнал абсолютного датчика формируется в виде цифрового кода — параллельного или последовательного — и передаётся на приёмную электронику через интерфейсную плату или напрямую в модуль ЧПУ, поддерживающий соответствующий протокол.
Конструкция и интерфейсы связи
Корпус датчика выполнен в исполнении для промышленной среды: уплотнённые кабельные вводы, защита вала от осевых и радиальных нагрузок в пределах, указанных в паспорте, разъёмное или кабельное подключение. Для абсолютных энкодеров СКБ ИС типично применение последовательного синхронного интерфейса (аналог SSI) либо параллельного кода — конкретный вариант исполнения указывается в артикуле и паспорте изделия.
Передача сигнала от датчика к системе ЧПУ или к устройству цифровой индикации требует согласования протокола: если контроллер не поддерживает нужный интерфейс напрямую, применяется промежуточная плата сопряжения. Для линейки СКБ ИС такими платами выступают интерфейсные модули семейства ЛИР-9хх, которые преобразуют сигнал датчика в формат, читаемый конкретной стойкой ЧПУ.
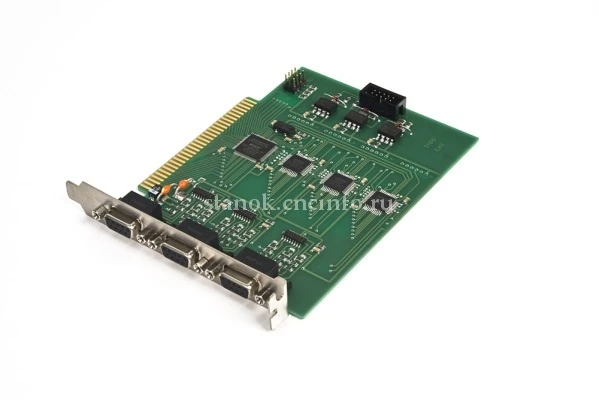
Модуль сопряжения для приёма сигнала от датчиков линейки ЛИР и передачи его в систему ЧПУ или ПЛК через шину ISA.
Помимо ISA-плат, для современных промышленных ПК применяются модули на шине PCI — они удобнее при модернизации станков с современными управляющими компьютерами, где слоты ISA уже отсутствуют.
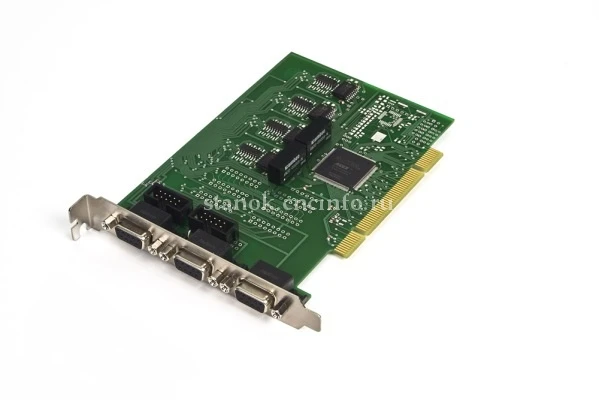
Интерфейсный модуль на шине PCI для подключения датчиков положения к промышленному компьютеру или контроллеру ЧПУ.
Технические характеристики
Ниже — обобщённый перечень параметров, по которым сравнивают абсолютные угловые энкодеры при подборе замены или новой установки. Точные значения для конкретного исполнения ЛИР-158А уточняйте по паспорту изделия — модельный ряд включает варианты с разной разрядностью, интерфейсом и посадочными размерами.
| Параметр | На что влияет |
|---|---|
| Тип отсчёта (однооборотный / многооборотный) | Нужно ли считать полные обороты вала или достаточно положения в пределах оборота |
| Разрядность кода | Дискретность измерения угла — чем выше, тем точнее позиционирование |
| Интерфейс выхода | Совместимость с контроллером ЧПУ напрямую либо через плату сопряжения |
| Посадочный диаметр вала и фланца | Механическая совместимость при замене штатного датчика |
| Степень защиты корпуса (IP) | Устойчивость к пыли, охлаждающей жидкости, стружке |
| Максимальная частота вращения вала | Допустимая скорость оси, на которой установлен датчик |
Абсолютный энкодер против инкрементального
Выбор между абсолютным и инкрементальным датчиком часто определяется требованиями к позиционированию после включения станка. Подробное сравнение принципов работы двух типов приведено в отдельном материале — абсолютный и инкрементальный энкодер: в чём разница. Кратко ключевые отличия применительно к угловым датчикам сведены в таблицу ниже.
| Критерий | Абсолютный энкодер | Инкрементальный энкодер |
|---|---|---|
| Положение после включения питания | Известно сразу | Требуется цикл поиска референтной метки |
| Поведение при кратковременном сбое питания | Положение сохраняется в коде диска (или в счётчике оборотов) | Отсчёт теряется, нужен повторный референс |
| Сложность электроники сопряжения | Выше — требуется декодер параллельного или последовательного кода | Ниже — простой счётчик импульсов |
| Типичное применение | Поворотные столы, оси с ограниченным ходом, роботы | Оси с полным циклом референции при каждом старте |
Монтаж и подключение к системе ЧПУ
Перед установкой ЛИР-158А на вал важно проверить соосность и допустимую нагрузку на подшипники датчика — перекос при монтаже является одной из основных причин преждевременного выхода из строя измерительного узла. Общий порядок действий:
- Убедиться в совпадении посадочного диаметра вала и присоединительных размеров фланца с ответной частью привода.
- Смонтировать датчик через муфту или прямую посадку в соответствии с рекомендациями паспорта — без ударных нагрузок на вал.
- Подключить кабель к интерфейсной плате, поддерживающей протокол выбранного исполнения датчика.
- Проверить на контроллере, что считываемый код положения меняется монотонно при повороте вала на пробный угол.
- Зафиксировать кабельный ввод и исключить перегиб кабеля в зоне подвижных частей станка.
Если контроллер ЧПУ не поддерживает интерфейс датчика напрямую, между энкодером и стойкой устанавливается плата сопряжения — она преобразует протокол в формат, распознаваемый управляющей электроникой. Подбор такой платы и самого датчика — предмет отдельной статьи о подборе модели датчика СКБ ИС.
Как подобрать модель и на что смотреть
При подборе замены выхода из строя штатного датчика необходимо совпадение по четырём параметрам: механика (вал, фланец), электрический интерфейс, разрядность кода и напряжение питания. Отклонение по любому из пунктов означает, что потребуется либо доработка крепления, либо промежуточный преобразователь сигнала.
Для сравнения удобно держать под рукой характеристики близких по назначению импортных абсолютных энкодеров — например, применяемых на приводах Fanuc. Полный перечень параметров и артикулов для таких датчиков смотрите в разделе энкодеры каталога.

Абсолютный энкодер для сервоприводов Fanuc — используется как ориентир при сравнении характеристик с датчиками СКБ ИС на этапе подбора замены.
Если задача — не замена, а установка нового датчика на поворотную ось или делительный стол, стоит также рассмотреть смежный класс изделий — датчики угловой скорости, которые применяются совместно с абсолютными энкодерами в задачах контроля вращения.

Датчики для контроля скорости вращения вала — используются в паре с датчиками положения на осях с повышенными требованиями к динамике.
Эксплуатация и типичные ошибки
Основные причины отказов и сбоев показаний абсолютных угловых энкодеров на практике сводятся к нескольким типовым ситуациям:
- Перекос при монтаже. Даже небольшое несовпадение осей вала двигателя и датчика создаёт радиальную нагрузку на подшипники энкодера, что со временем приводит к люфту и нестабильному отсчёту.
- Загрязнение оптической системы. Для оптических исполнений попадание охлаждающей жидкости или пыли в негерметичный корпус искажает считывание кодовой дорожки — подробнее о механизме таких сбоев см. в статье об ошибках чтения энкодера.
- Разряд резервной батареи. Для многооборотных исполнений с батарейным питанием счётчика оборотов разряд элемента приводит к потере абсолютной позиции — процедура восстановления похожа на описанную в материале о потере абсолютной позиции из-за батареи энкодера.
- Некорректное согласование интерфейса. Подключение датчика к плате сопряжения с неверными настройками протокола или скорости обмена даёт нестабильный или заведомо неверный код положения на выходе.
- Механическое повреждение кабельного ввода. Перегибы и вибрация кабеля в зоне подвижных частей со временем обрывают экран или отдельные жилы, что проявляется как прерывистый сигнал.
Плановая проверка датчика при техническом обслуживании станка включает визуальный осмотр кабельных вводов, проверку люфта в месте крепления и контроль стабильности кода положения при медленном повороте вала на контрольный угол.
FAQ: частые вопросы
Чем ЛИР-158А отличается от инкрементального датчика той же линейки?
Абсолютный датчик сразу после включения питания выдаёт код текущего положения вала, тогда как инкрементальный требует цикла поиска референтной метки. За счёт этого абсолютный энкодер удобнее на осях, где недопустима потеря отсчёта при отключении станка.
Нужна ли батарея для ЛИР-158А?
Зависит от исполнения. Однооборотные абсолютные датчики батарею не используют, а в многооборотных вариантах с электронным счётчиком оборотов резервное питание счётчика может быть предусмотрено — уточняйте по паспорту конкретной модели.
Можно ли подключить ЛИР-158А напрямую к стойке ЧПУ без дополнительной платы?
Это возможно только если контроллер поддерживает интерфейс датчика напрямую. В большинстве случаев требуется промежуточная плата сопряжения, преобразующая протокол датчика в формат, читаемый контроллером.
Как определить причину нестабильного показания угла после установки датчика?
Сначала проверяют соосность монтажа и отсутствие люфта в креплении, затем — целостность кабеля и корректность настроек протокола на плате сопряжения. Если сигнал прерывается только при движении оси, вероятная причина — механический перекос или повреждение кабеля.
Как часто нужно проверять состояние углового энкодера при эксплуатации?
Визуальный осмотр кабельных вводов и проверку люфта в месте крепления рекомендуется включать в регламент планового ТО станка, не дожидаясь появления ошибок позиционирования.
Заключение
ЛИР-158А относится к классу абсолютных угловых энкодеров, которые сразу после включения питания выдают достоверное положение вала без цикла референции. Правильный подбор такого датчика требует совпадения по механике, интерфейсу и разрядности кода, а также согласования с приёмной электроникой ЧПУ через подходящую плату сопряжения.
Если нужно подобрать точный аналог, проверить совместимость интерфейса с имеющейся стойкой ЧПУ или диагностировать причину сбоя показаний — специалисты ООО «Эффективное производство» готовы помочь с подбором датчика, платы сопряжения и последующей настройкой.
Связанные материалы
Читайте также


Использование рециркулятора воздуха помогает бороться с возникновением очагов заражения в офисах. Плохая вентиляция, большое количество людей в замкнутом пространстве — все это приводит к тому, что работники начинают болеть один за другим. В итоге работа простаивает, нужно оплачивать больничные.
Чтобы не допустить массового заражения сотрудников, нужно очищать воздух. В этой статье мы расскажем о том, как выбрать бактерицидный рециркулятор для офиса.